Material auffüllen, Türen und Schränke öffnen und Patientinnen und Patienten informieren: Im Projekt MuRoC entwickeln Pi4_robotics, Fraunhofer IPA und Charité einen multifunktionalen Assistenzroboter für Klinikstationen. Entscheidend soll sein, mehrere Aufgaben in einem System zu verbinden.
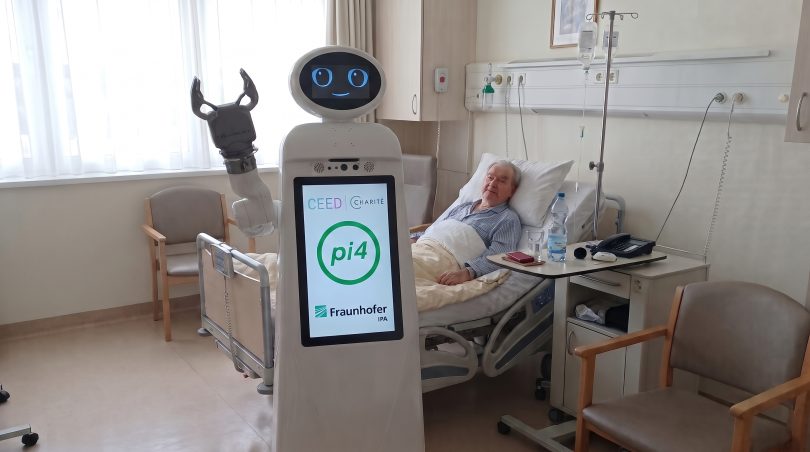
Ein Serviceroboter soll Pflegekräfte künftig nicht nur bei Transportaufgaben unterstützen, sondern benötigtes Material selbstständig bis zum Einsatzort bringen. Im dreijährigen Forschungsprojekt MuRoC entwickeln die Berliner Pi4_robotics GmbH, das Fraunhofer-Institut für Produktionstechnik und Automatisierung IPA und die Charité – Universitätsmedizin Berlin dafür den bereits in Serie produzierten Workerbot9 weiter. Der Roboter erhält einen Greifarm, zusätzliche Sensorik sowie Software zur Objekt- und Grifferkennung. Damit soll er Türen selbstständig öffnen, Schränke und Schubladen bedienen und beispielsweise Handschuhe, Kompressen, Verbände oder Desinfektionsmittel aus dem Stationslager holen. Kameras sollen außerdem regelmäßig erfassen, welche Materialien in den Patientenzimmern fehlen. Bei kurzfristigem Bedarf könnte das System benötigte Utensilien direkt ins Zimmer, in einen Schockraum oder in ein Isolationszimmer bringen.
Materialtransport bis zum Einsatzort
Damit geht MuRoC über klassische autonome Transportroboter hinaus. Diese bewegen beispielsweise Wäsche, Abfall, Medikamente oder Proben durch Klinikflure, müssen aber häufig noch von Beschäftigten be- und entladen werden. Der neue Ansatz kombiniert die mobile Plattform mit einem Manipulator. Das Fraunhofer IPA entwickelt dafür unter anderem Verfahren, mit denen unterschiedliche Türklinken sowie Schrank- und Schubladengriffe erkannt und sicher bedient werden können. Gerade die Automatisierung solcher patientenfernen Aufgaben könnte im Klinikalltag relevant werden. Untersuchungen zeigen, dass Pflegekräfte weiterhin einen erheblichen Teil ihrer Arbeitszeit für Dokumentation, Hol- und Bringedienste sowie andere nicht unmittelbar pflegerische Tätigkeiten aufwenden. Wie groß der konkrete Entlastungseffekt von MuRoC ausfällt, muss allerdings erst die Erprobung zeigen.
Roboter soll Leerlaufzeiten nutzen
Eine Besonderheit des Projekts ist die geplante Mehrfachnutzung. Zwischen Transportaufträgen soll der Workerbot9 mit Patientinnen und Patienten interagieren. Über einen Bildschirm könnte er Informationen bereitstellen, bei der zeitlichen und örtlichen Orientierung helfen oder Unterhaltung anbieten. Geplant sind beispielsweise digitale Kreuzworträtsel oder vorgelesene Geschichten. Perspektivisch soll während dieser Interaktionen auch eine berührungslose Erfassung von Vitalparametern wie Herz- oder Atemfrequenz möglich werden. Das Fraunhofer IPA übernimmt die Integration dieser Funktion. Ob und mit welcher Genauigkeit sich solche Messungen unter klinischen Bedingungen einsetzen lassen, ist bislang nicht belegt. Der multifunktionale Ansatz hat auch einen wirtschaftlichen Hintergrund. Viele bisherige Serviceroboter sind auf einzelne Aufgaben spezialisiert und deshalb nicht kontinuierlich ausgelastet.
Ein Roboter in der Klinik muss den ganzen Tag sinnvolle Arbeit leisten, sonst rechnet er sich nicht und hilft niemandem.
Matthias Krinke, Geschäftsführer Pi4_robotics
Welche Aufgaben tatsächlich sinnvoll automatisiert werden können, soll nicht allein aus technischer Sicht entschieden werden. Die Projektpartner haben Pflegekräfte der Charité in Interviews und während neun Hospitationen auf unterschiedlichen Stationen einbezogen. Dabei wurden Materiallogistik und Patienteninteraktion als mögliche Einsatzfelder identifiziert. Neben der Technologie sollen deshalb auch Arbeitsabläufe und Rahmenbedingungen auf den Stationen untersucht und angepasst werden. Dieser Ansatz entspricht einem grundsätzlichen Problem bei Krankenhausrobotik: Technisch funktionierende Systeme erzeugen nicht automatisch eine Entlastung, wenn sie schlecht in bestehende Abläufe integriert sind. Ein aktuelles Charité-Whitepaper zur robotischen Krankenhauslogistik betont ebenfalls die Bedeutung von Prozessintegration und geeigneten Einsatzszenarien.
Erprobung auf einer Charité-Station geplant
MuRoC befindet sich noch in der Entwicklungsphase. Nach etwa der Hälfte der 36-monatigen Projektlaufzeit soll der Roboter zunächst im Berliner Simulations- und Trainingszentrum BeST getestet werden. Anschließend ist eine Erprobung auf einer Teststation der Charité vorgesehen. Dort soll untersucht werden, ob das System sowohl technisch zuverlässig arbeitet als auch tatsächlich zu den Anforderungen des Pflegepersonals und den Abläufen einer Klinikstation passt. Nach Projektende will Pi4_robotics die neu entwickelten Funktionen in Richtung Serienreife weiterführen. Gefördert wird MuRoC vom Bundesministerium für Forschung, Technologie und Raumfahrt im Rahmen der Maßnahme „Industrie-in-Klinik-Plattformen“. Diese soll Unternehmen ermöglichen, Medizintechnik und Prozessinnovationen frühzeitig unter realitätsnahen klinischen Bedingungen zu entwickeln und zu evaluieren.
Fraunhofer-Institut für Produktionstechnik und Automatisierung IPA ►